

En el apasionante entorno de la robótica, controlar motores DC es una tarea esencial. Para ello, el controlador de motor L298N se convierte en un aliado indispensable, especialmente cuando se trabaja con la versátil Raspberry Pi.
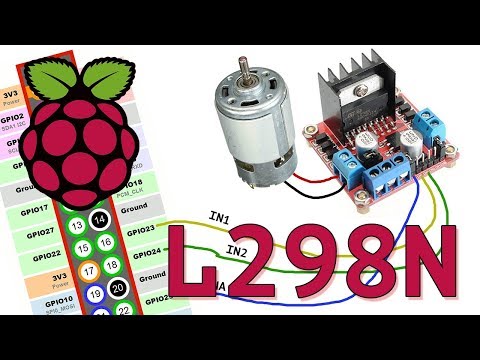
Este artículo te guiará paso a paso en el proceso de interconexión del controlador de motor L298N con tu Raspberry Pi, permitiéndote controlar motores DC de forma eficiente y precisa. Abordaremos la configuración del hardware, el desarrollo del código Python y las aplicaciones prácticas para proyectos de robótica.
¿Por qué usar el L298N con Raspberry Pi?
El L298N es un chip controlador de motor de puente H, diseñado para controlar motores DC con una corriente de hasta 2A. Este chip te permite controlar la dirección de rotación del motor (adelante o atrás) y ajustar la velocidad de rotación mediante la modulación de ancho de pulso (PWM).
La Raspberry Pi, por su parte, proporciona una plataforma ideal para controlar el L298N. Su capacidad de procesamiento, junto con su compatibilidad con lenguajes de programación como Python, facilita la implementación de complejos algoritmos de control.
Configuración del Hardware
Para comenzar, necesitarás los siguientes componentes:
- Raspberry Pi (cualquier modelo)
- Controlador de Motor L298N
- Motor DC (12V)
- Fuente de alimentación para el motor y el controlador (12V)
- Fuente de alimentación para la Raspberry Pi (5V)
- Cables de conexión
El siguiente diagrama te muestra cómo conectar los componentes:
Diagrama de Circuito
(Aquí se podría insertar una imagen del diagrama de circuito, pero se solicitó no incluir imágenes.)
Descripción del circuito:
- Conecta la fuente de alimentación de 12V al controlador L298N.
- Conecta el terminal GND del controlador L298N al terminal GND de la Raspberry Pi.
- Conecta el terminal ENA (Enable) del controlador L298N al pin GPIO25 de la Raspberry Pi.
- Conecta los terminales IN1 e IN2 del controlador L298N a los pines GPIO23 y GPIO24 de la Raspberry Pi.
- Conecta los terminales del motor DC a los terminales correspondientes del controlador L298N.
Código Python para Controlar el Motor
El siguiente código Python controla el motor DC utilizando el L298N y la Raspberry Pi:
import RPi.GPIO as GPIOimport time# Configuración de los pines GPIOGPIO.setmode(GPIO.BCM)GPIO.setwarnings(False)ENA = 25IN1 = 23IN2 = 24GPIO.setup(ENA, GPIO.OUT)GPIO.setup(IN1, GPIO.OUT)GPIO.setup(IN2, GPIO.OUT)# Función para establecer la velocidad del motordef set_motor_speed(speed): GPIO.output(ENA, True) pwm = GPIO.PWM(ENA, 1000) pwm.start(speed)# Función para hacer girar el motor hacia adelantedef forward(): GPIO.output(IN1, True) GPIO.output(IN2, False)# Función para hacer girar el motor hacia atrásdef backward(): GPIO.output(IN1, False) GPIO.output(IN2, True)# Función para detener el motordef stop(): GPIO.output(IN1, False) GPIO.output(IN2, False)# Función para limpiar los pines GPIOdef cleanup(): GPIO.cleanup()# Código principaltry: # Establecer la velocidad inicial del motor set_motor_speed(50) # Bucle principal para recibir comandos del usuario while True: command = input("Comando (r:run, s:stop, f:forward, b:backward, l:low, m:medium, h:high, e:exit): ") if command == 'r': forward() elif command == ': stop() elif command == 'f': forward() elif command == 'b': backward() elif command == 'l': set_motor_speed(25) elif command == 'm': set_motor_speed(50) elif command == 'h': set_motor_speed(75) elif command == 'e': cleanup() break else: print("Comando inválido.")except KeyboardInterrupt: cleanup() print("Programa finalizado.")Este código utiliza la librería RPi.GPIO para controlar los pines GPIO de la Raspberry Pi. Se definen funciones para controlar la velocidad y la dirección del motor. El código principal lee comandos del usuario y ejecuta las funciones correspondientes.
Explicación del Código
Importación de librerías
El código comienza importando las librerías necesarias: RPi.GPIO para interactuar con los pines GPIO y time para pausar la ejecución del código.
Configuración de los pines GPIO
Se establece el modo de numeración de los pines GPIO a BCM (Broadcom) y se desactivan las advertencias.
Definición de los pines GPIO
Se definen las variables ENA, IN1 e IN2 para representar los pines GPIO que se utilizarán para controlar el motor. Luego, se configuran estos pines como salidas.
Función para establecer la velocidad del motor
La función set_motor_speed() recibe un valor de velocidad como argumento y establece la velocidad del motor utilizando la modulación de ancho de pulso (PWM). La velocidad se establece en un rango de 0 a 100, donde 0 representa la velocidad mínima y 100 la velocidad máxima. La función GPIO.PWM() crea un objeto PWM, que se utiliza para generar la señal PWM.
Funciones para controlar la dirección del motor
Las funciones forward(), backward() y stop() controlan la dirección del motor estableciendo los niveles de los pines IN1 e INLa función forward() hace girar el motor hacia adelante, la función backward() hace girar el motor hacia atrás y la función stop() detiene el motor.
Función para limpiar los pines GPIO
La función cleanup() se utiliza para limpiar los pines GPIO después de finalizar el programa.
Código principal
El código principal crea un bucle que espera comandos del usuario. Se definen varios comandos para controlar el motor:
- r : ejecutar el motor.
- s : detener el motor.
- f : hacer girar el motor hacia adelante.
- b : hacer girar el motor hacia atrás.
- l : establecer la velocidad baja.
- m : establecer la velocidad media.
- h : establecer la velocidad alta.
- e : salir del programa.
En función del comando recibido, se ejecuta la función correspondiente.
Aplicaciones
El controlador de motor L298N con Raspberry Pi tiene numerosas aplicaciones en proyectos de robótica, incluyendo:
- Robots móviles: Controlar el movimiento de los motores de las ruedas.
- Brazos robóticos: Controlar el movimiento de los motores de las articulaciones.
- Vehículos autónomos: Controlar los motores de un vehículo autónomo.
- Proyectos de automatización: Controlar motores en sistemas de automatización.
Consejos para Proyectos de Robótica
Aquí te dejo algunos consejos para utilizar el L298N con Raspberry Pi en proyectos de robótica:
- Asegúrate de utilizar la fuente de alimentación adecuada para el motor y el controlador.
- Ten en cuenta la corriente máxima del controlador L298N (2A). No excedas esta corriente para evitar daños.
- Prueba el código en un entorno de desarrollo antes de implementarlo en el hardware.
- Usa un módulo de alimentación separado para la Raspberry Pi y el controlador L298N para evitar problemas de voltaje.
- Para proyectos más complejos, considera la posibilidad de utilizar librerías de robótica de Python como ROS (Robot Operating System).
Controlar motores DC con Raspberry Pi y L298N abre un entorno de posibilidades para proyectos de robótica. Al seguir esta tutorial, podrás conectar, configurar y controlar motores DC de manera efectiva. Experimenta, explora y crea proyectos innovadores que aprovechen la potencia de la Raspberry Pi y el L298N.
Si quieres conocer otros artículos parecidos a Controlador de motor l298n con raspberry pi para principiantes puedes visitar la categoría Motor.